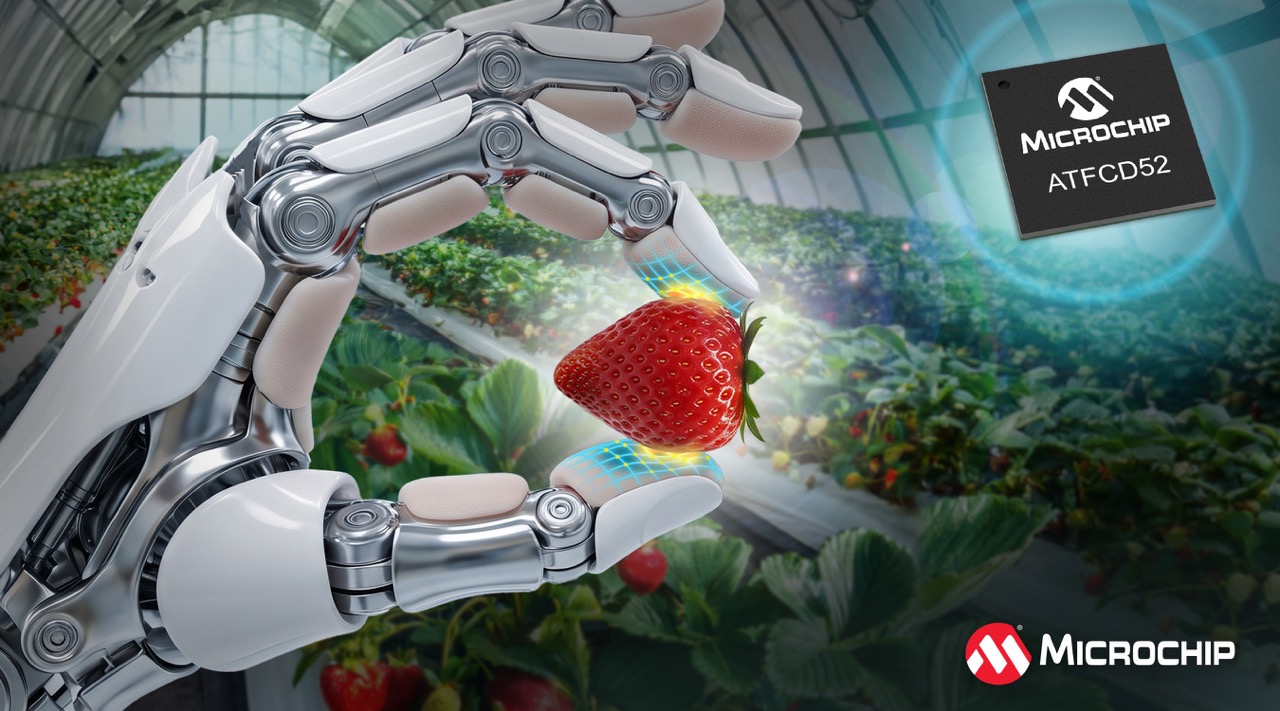
Una telecamera sa dire dove si trova un oggetto. Non sa dire quanto è stretto in una pinza né se sta cominciando a scivolare. Quando il robot deve maneggiare oggetti morbidi, fragili o di forma irregolare, questa informazione può arrivare solo dal contatto. Su questo punto interviene l’ATFCD52, il digitalizzatore di capacità ad alta velocità presentato da Microchip Technology. Il componente converte in dati digitali ad alta sensibilità i segnali di array di sensori capacitivi bidimensionali a griglia fine. Il calcolo delle forze normali e di taglio resta però a carico di un processore esterno, che usa quei dati per consentire a pinze robotiche e mani umanoidi di adattare presa e manipolazione.
Microchip colloca il prodotto nel filone dell’IA fisica. Secondo Giovanni Fontana, senior director della human machine interface division, i robot hanno fatto molti progressi nel vedere e interpretare l’ambiente, mentre la percezione del contatto resta un problema aperto. L’ATFCD52, spiega, è pensato per «fornire i dati tattili in tempo reale» su cui costruire macchine più abili.
Venti front-end in parallelo, fino a 800 Hz
Il dispositivo gestisce fino a 52 canali, con un massimo di 32 linee di trasmissione (TX) e 20 di ricezione (RX). Questa configurazione permette di realizzare array capacitivi densi, capaci di restituire una mappa della superficie di contatto. Il punto centrale dell’architettura sono i venti front-end analogici integrati, che acquisiscono in parallelo tutte le linee RX. Il frame rate arriva così fino a 800 Hz, con un valore effettivo che dipende dalle dimensioni dell’array. Per il controllo di presa questa velocità ha una conseguenza pratica: il sistema può intercettare l’inizio dello slittamento e correggere la forza prima che l’oggetto cada o venga schiacciato.
Sotto il femtofarad, nel rumore dei servomotori
Il secondo parametro chiave è la risoluzione. L’ATFCD52 è progettato per distinguere variazioni di capacità inferiori a 1 fF, una soglia sufficiente a registrare anche deformazioni minime del sensore tattile. Conta soprattutto nel tocco leggero, dove il segnale utile è minimo. In un robot, poi, deve emergere dal rumore prodotto da servomotori, elettronica di potenza e regolatori switching. Per contenere queste interferenze il chip ricorre al frequency hopping e al sovracampionamento, due tecniche che rendono la misura più robusta in ambienti elettricamente rumorosi.
Integrazione di sistema e strumenti di sviluppo
L’elaborazione a valle è lasciata alla scelta del progettista. L’ATFCD52 può essere abbinato a MCU, MPU o FPGA Microchip, secondo che l’applicazione richieda un controllo locale o un calcolo ad alto throughput. Fuori dalla robotica, il costruttore indica come possibili sbocchi gli accessori per realtà aumentata e gaming, i guanti e i tappetini per la raccolta dati e i sensori indossabili del tipo pelle elettronica.
Per la valutazione è disponibile la scheda EV-ATFCD52, che permette di provare geometrie del sensore, materiali tattili e stack-up. Il software ATFCD52 Configurator gestisce la configurazione dei parametri e il data logging in tempo reale. Il componente si acquista direttamente da Microchip oppure tramite la rete commerciale e i distributori autorizzati. Il comunicato non indica prezzi né formati di package.
Per chi progetta sistemi di manipolazione, l’ATFCD52 accorpa in un solo componente l’acquisizione parallela delle linee RX, la risoluzione sotto il femtofarad e la mitigazione del rumore. Senza questa integrazione servirebbe un front-end discreto. Il lavoro più difficile resta però a valle, cioè la ricostruzione delle forze e la logica di controllo, che restano sul processore di sistema.