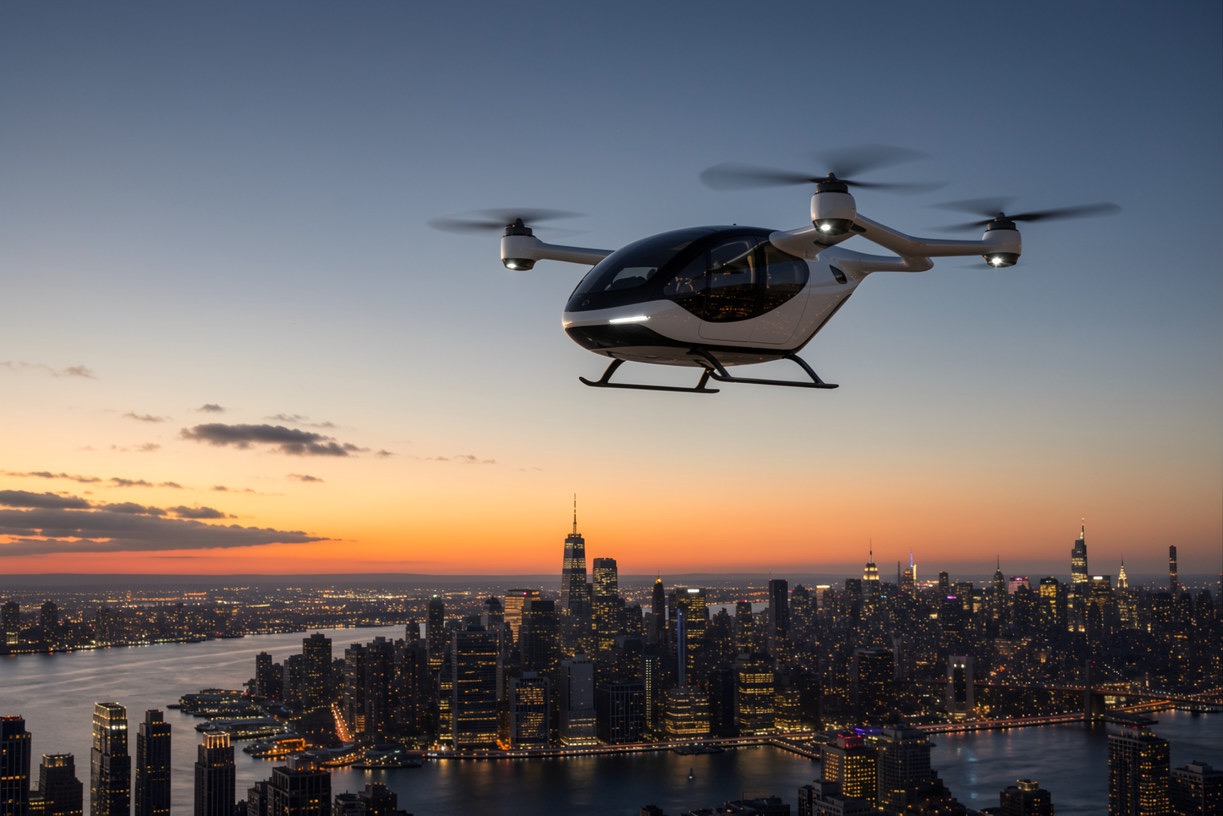
L'evoluzione dei droni e dei velivoli eVTOL ha introdotto nuove sfide ingegneristiche incentrate sull'efficienza della catena cinematica elettrica. I componenti chiave di questo ecosistema energetico sono i motori, i regolatori elettronici di velocità e i sistemi di gestione delle batterie.
La transizione all'elettrificazione nei velivoli UAV avanzati ed eVTOL impone il passaggio da una logica a componenti discreti a un ecosistema olistico integrato, dove l'efficienza dipende dalla sinergia a bassa latenza tra i sistemi di conversione e stoccaggio dell'energia.
L’architettura di potenza e componenti chiave sono ESC e BMS.
- L’ESC (Electronic Speed Controller) gestisce la conversione di potenza per garantire una modulazione precisa e immediata della spinta aerodinamica dei motori.
- Il BMS (Battery Management System) Monitora costantemente lo stato di salute (SoH) e lo stato di carica (SoC) delle celle chimiche del pacco batteria ad alta tensione.
Due sono le maggiori difficoltà da gestire e superare, la gestione termica e la comunicazione tra ESC e BMS. Per quanto riguarda la gestione termica l’impegno riguarda lo smaltimento del calore generato dalle altissime densità di potenza negli stadi di conversione. Mentre per quanto riguarda la comunicazione BMS-ESC la soluzione da trovare riguarda il fondamentale requisito di elaborare flussi informativi che siano coordinati e a bassissima latenza. Questa cooperazione è alla base delle strategie di controllo fault-tolerant (tolleranti ai guasti) tipici dell'avionica moderna. L'ottimizzazione del velivolo richiede un approccio multidisciplinare che connetta la chimica delle celle, la fisica dei semiconduttori di potenza, la termodinamica e i protocolli di comunicazione digitale per l'interscambio di dati in frazioni di secondo.
L'elettronica di controllo ESC
L'Electronic Speed Controller (ESC) in ambito aerospaziale evolve da semplice regolatore a inverter di potenza intelligente. Il dispositivo converte la corrente continua (DC) della batteria in corrente alternata (AC) trifase per motori brushless (BLDC o PMSM), gestendo la commutazione tramite algoritmi avanzati e firmware dedicato.
L’architettura hardware si compone dei seguenti blocchi:
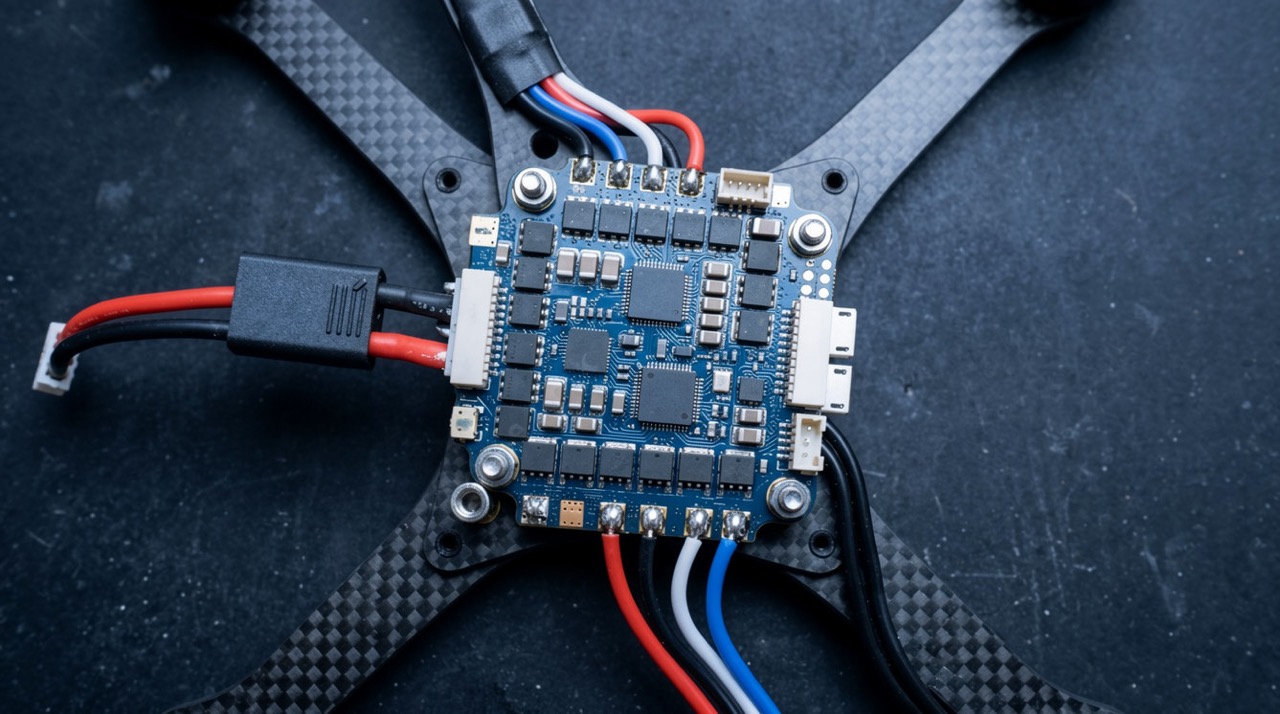
- Ponte ad H trifase - costituisce lo stadio di potenza principale. È composto da 6 MOSFET disposti su 3 rami indipendenti (fasi U, V, W) che sostituiscono la commutazione meccanica dei motori a spazzole.
- Commutazione elettronica - Il microcontrollore attiva i MOSFET a coppie incrociate secondo sequenze temporali precise, invertendo il flusso di corrente per generare il campo magnetico rotante necessario al movimento, senza variazioni fisiche nei collegamenti.
- Modulazione PWM - Variando il duty cycle tramite la modulazione a larghezza di impulso, l'ESC regola la tensione efficace, garantendo un controllo millimetrico di velocità e coppia.
- Frenata e inversione dinamica - La gestione temporale dei transistor permette di invertire istantaneamente il senso di rotazione o applicare una frenata elettronica.
Algoritmi di controllo e diagnostica
Il Field Oriented Control (FOC) è l’algoritmo che disaccoppia matematicamente il vettore di corrente statorica nelle componenti in quadratura e in asse diretto. Ottimizza l'efficienza, elimina le vibrazioni e riduce il rumore acustico, rispondendo istantaneamente alle variazioni di carico aerodinamico.
Il controllo sensorless elimina i sensori fisici (Hall/encoder) per ridurre peso e Single Point of Failure. La posizione del rotore viene stimata misurando la forza contro-elettromotrice sulle fasi non alimentate o tramite algoritmi predittivi come il Filtro di Kalman Esteso.
L'ESC funge da nodo di telemetria in tempo reale per il Flight Controller, monitorando temperatura, correnti (picco/RMS), tensione sotto carico e integrità degli avvolgimenti (Health Monitoring). Inoltre il sistema di protezione integra protezioni hardware ultrarapide e algoritmi di thermal derating, che riducono linearmente la corrente in caso di surriscaldamento per evitare lo spegnimento improvviso.
In conformità agli standard aeronautici (DO-254/DO-178C), si adottano microcontroller in configurazione lockstep, linee di alimentazione ridondanti e routine di emergenza per il riavvio rapido o il mantenimento della spinta minima in caso di avaria.
Gli stadi di potenza nei droni e nei velivoli eVTOL
Per soddisfare i requisiti aerospaziali di peso e densità di potenza, gli ESC moderni utilizzano transistor a semiconduttore Wide Bandgap, come il nitruro di gallio (GaN) o il carburo di silicio (SiC), che permettono frequenze di commutazione elevatissime con perdite ridotte al minimo.
Il GaN è utilizzato su droni leggeri e sistemi a bassa/media tensione. Permette frequenze di commutazione elevatissime (oltre i 100 kHz), riducendo drasticamente le dimensioni dei filtri d'ingresso e dei condensatori.
Il SiC è lo standard per eVTOL e velivoli commerciali con architetture ad alta tensione (400 V – 800 V). Offre perdite di commutazione minime, tolleranza ad altissime temperature e una gestione termica semplificata.
I transistori GaN e SiC fanno parte dello stadio di inversione/propulsione, ma l'alimentazione di un drone si divide di solito in tre stadi coordinati:
- Stadio di accumulo e distribuzione primaria - gestisce la tensione nativa del pacco batteria. Include circuiti di protezione, fusibili intelligenti e sistemi di filtraggio EMI per evitare che i picchi di corrente danneggino l'elettronica di bordo.
- Stadio di conversione DC/DC - Riduce l'alta tensione del bus principale a basse tensioni stabilizzate per i circuiti logici (es. 5 V, 12 V) tramite convertitori buck sincroni ad alta efficienza (circuiti switching di tipo DC-DC step-down) Questo stadio alimenta il Flight Controller, il sistema GPS, i sensori e i moduli di telemetria.
- Stadio di inversione e controllo motore (ESC): Converte la corrente continua della batteria in corrente alternata trifase per azionare i motori brushless (BLDC o PMSM).
L'adozione di GaN/SiC richiede gate driver ultra-rapidi e a bassissimo jitter. Data la velocità di commutazione estremamente elevata, lo stadio di alimentazione deve essere progettato con un layout del PCB a bassissima induttanza per prevenire falsi inneschi o ringing che è l’oscillazione parassita transitoria della tensione o della corrente che si verifica durante le commutazioni dei transistor di potenza.
L'efficienza termica del SiC riduce drasticamente la necessità di pesanti dissipatori di calore o di sistemi di raffreddamento a liquido negli eVTOL. Questo si traduce direttamente in un aumento del carico utile (payload) o dell'autonomia di volo.
L’unità di calcolo è costituita da microcontrollori a 32-bit o chip FPGA. Gestisce i calcoli matematici del FOC in tempo reale con tempi di ciclo inferiori ai microsecondi.
I sistemi di thermal management
L'efficienza complessiva di un motore elettrico sincrono a magneti permanenti (PMSM) o brushless (BLDC) e del relativo inverter/ESC si attesta solitamente tra l'85% e il 95%. Il restante 5-15% dell'energia assorbita viene inevitabilmente convertito in calore per effetto Joule, perdite nel ferro (isteresi e correnti parassite nello statore) e perdite di commutazione nei semiconduttori di potenza.
Se questa energia termica non viene dissipata rapidamente, la temperatura interna della macchina sale in modo incontrollato. Le conseguenze critiche includono la degradazione degli isolamenti, la smagnetizzazione termica e il Thermal Runaway dell'ESC.
Per mitigare questi rischi, la gestione termica negli UAV e negli eVTOL si articola principalmente su due architetture, dimensionate in base alla densità di potenza del velivolo: raffreddamento ad aria (passivo e forzato) e raffreddamento a liquido.
Una soluzione standard per la maggior parte degli UAV tattici, commerciali e multirotori di piccole e medie dimensioni è data da alette di dissipazione ricavate sulla cassa del motore e sullo chassis dell'ESC, sono modellate per massimizzare la superficie di scambio termico minimizzando al contempo la resistenza aerodinamica.
Una seconda soluzione prevede un posizionamento strategico sul velivolo per beneficiare sia della velocità di avanzamento del velivolo, sia del flusso d'aria ad alta velocità generato direttamente dal downwash delle eliche. Nei motori inrunner, si utilizzano spesso ventole integrate sull'albero motore per forzare l'aria direttamente attraverso traferro e avvolgimenti.
La soluzione del raffreddamento con liquido è mandatoria nei velivoli eVTOL passeggeri e cargo, dove le potenze in gioco e l'elevata densità di corrente rendono lo scambio termico aria-metallo insufficiente.
Nella versione Cooling Jackets il blocco statore del motore è avvolto da una camicia metallica all'interno della quale scorre un fluido termovettore (solitamente una miscela di acqua e glicole etilenico/propilenico per prevenire il congelamento ad alta quota). Il calore passa per conduzione dalle spire allo statore, e da questo al fluido per convezione forzata.
Con l’impiego di cold plate per l'ESC, i moduli di potenza sono montati direttamente su piastre di raffreddamento a microcanali, riducendo al minimo la resistenza termica di giunzione-contenitore-fluido.
Il Battery Management System
Nei velivoli il BMS non è un semplice circuito di monitoraggio, ma un componente critico di sicurezza ed efficienza energetica. Esso agisce in accoppiamento diretto con ESC e l'interfaccia di potenza del motore per ottimizzare l'erogazione della corrente, prevenire guasti (come il runaway termico) e massimizzare la vita utile delle celle.
Calcola in tempo reale lo stato della batteria per permettere al computer di volo e all'ESC di gestire la potenza motrice, tre sono le variabili:
- SOC (State of Charge), che determina l'autonomia residua del velivolo. Nei droni il classico conteggio dei Coulomb viene combinato con Filtri di Kalman Estesi basati sulla stima del circuito equivalente della cella, garantendo precisione anche sotto forti transitori di corrente.
- SOH (State of Health) che monitora il degrado della capacità e l'aumento della resistenza interna delle celle nel tempo, fondamentale per la manutenzione predittiva.
- SOP (State of Power) che calcola la massima potenza che la batteria può erogare o assorbire (in caso di frenata rigenerativa dell'elica) in una finestra temporale ristretta (es. 10 secondi). Il BMS comunica questo dato all'ESC per evitare cali di tensione improvvisi sotto carico massimo.
Le stringhe di celle in alta tensione subiscono sbilanciamenti dovuti a tolleranze di fabbrica e gradienti termici nel pacco batteria. Con il bilanciamento attivo i BMS per droni professionali ed eVTOL trasferiscono l'energia dalle celle più cariche a quelle meno cariche tramite convertitori DC-DC miniaturizzati. Questo massimizza l'efficienza energetica e riduce lo stress termico.
Nelle architetture ad alta tensione, il BMS monitora costantemente la resistenza di isolamento tra entrambi i poli della batteria e lo chassis del velivolo, prevenendo shock elettrici e cortocircuiti catastrofici.
L'integrazione con la propulsione avviene tramite bus di comunicazione seriali ultra-affidabili, come CAN bus con protocollo DroneCAN/UAVCAN, o standard avionici ARINC 825.
Se il BMS rileva il superamento della temperatura critica di una cella o una forte sottotensione, non scollega bruscamente la batteria (azione che causerebbe la caduta del drone), ma invia un comando di de-rating all'ESC che riduce istantaneamente l'assorbimento di corrente e la coppia del motore, permettendo al velivolo di effettuare un atterraggio di emergenza controllato.
All'accensione, il BMS gestisce un circuito di precarica con una resistenza in serie per caricare i condensatori d'ingresso dell'ESC in modo controllato. Solo dopo questa fase il BMS chiude i contattori principali di potenza, evitando correnti di inrush che salderebbero i contatti o danneggerebbero i transistori di potenza dell'ESC.
Il BMS comunica anche con una fitta rete di termistori NTC accoppiati a sensori digitali per mappare i gradienti termici interni. Nei sistemi aerospace più avanzati si stanno integrando sensori a fibra ottica (Fiber Bragg Grating) per rilevare variazioni millisecondo per millisecondo.
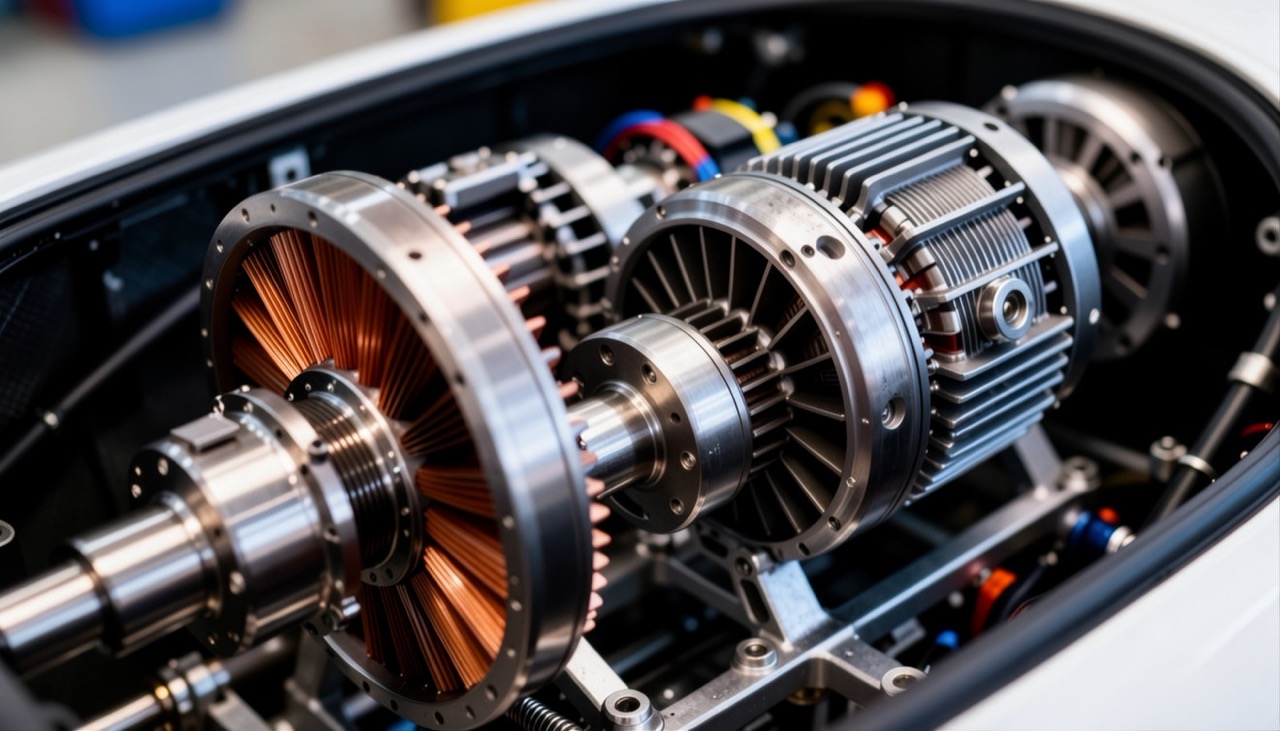
Figura 1 – Motore propulsore dell’eVTOL la cui complessità mette in risalto la tecnologia della mobilità aerea. https://stock.adobe.com/it/images/the-evtol-air-taxi-s-engine-features-intricate-metal-components-emphasizing-air-mobility-technology-this-air-taxi-engine-showcases-advanced-engineering-with-efficient-power-transfer-and-design/2057497657?prev_url=detail
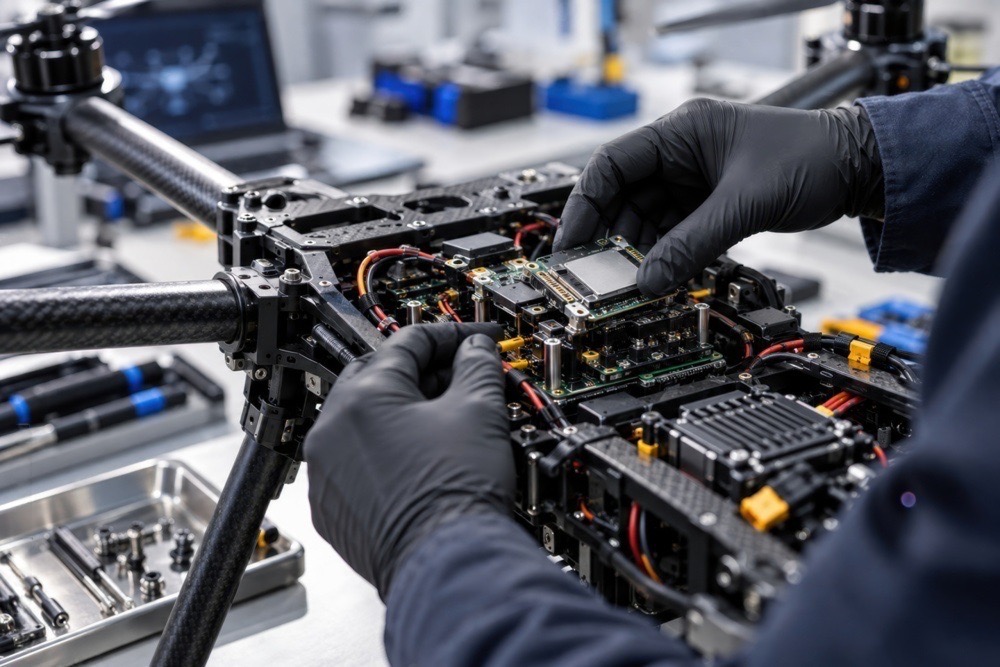
Figura 3 – Assemblaggio dell’elettronica di bordo di un drone. https://stock.adobe.com/it/images/technician-repairing-professional-drone-electronics-and-circuit-board-in-workshop/2205883101?prev_url=detail